01 / 设备细节
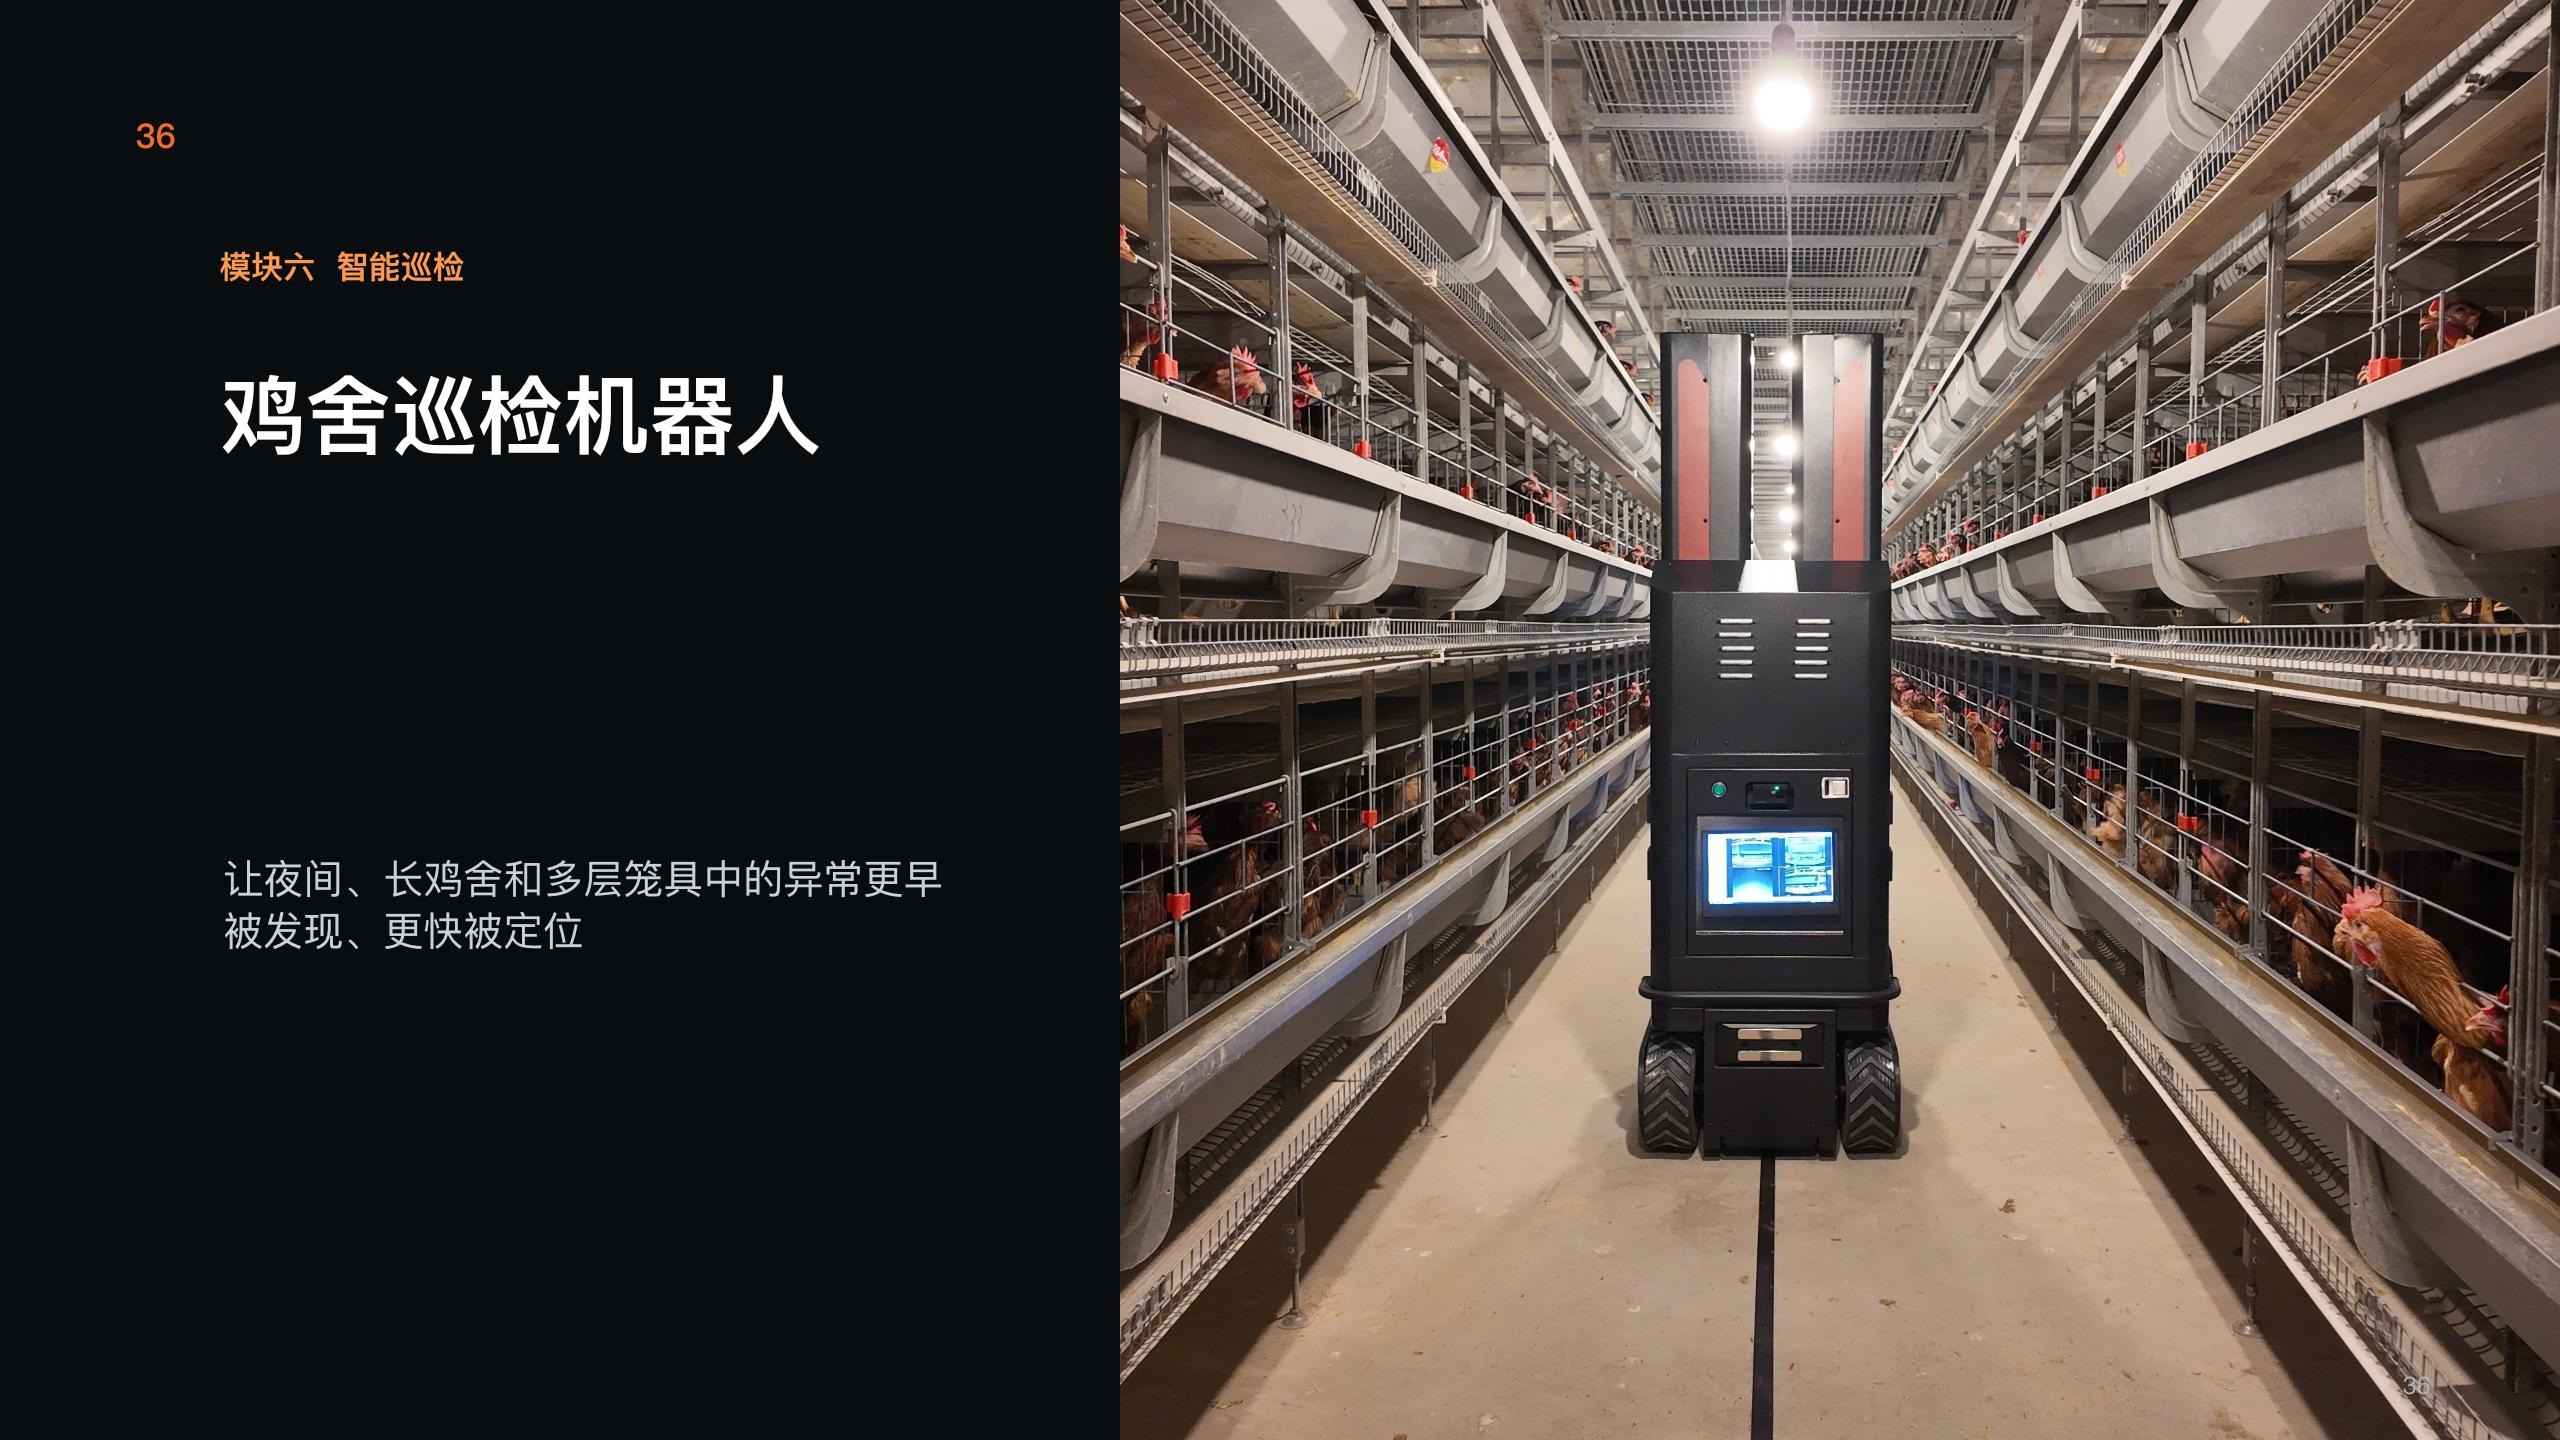
鸡舍通道巡检场景
资料封面把机器人放在笼列通道中,说明它需要稳定地面、可通行宽度和转弯区域。画面不证明具体传感器配置。
按项目核对:先核对通道几何、地面和充电位置。用于重复通道巡视的移动巡检设备;路径宽度、障碍、电源、传感器和异常处理流程须在目标鸡舍核实。
机器人需核对通道宽度、转弯区和地面条件。
摄像、温度等传感器按巡检任务选配,不默认全部具备。
报警需交给明确的值守人员处理,日常人工观察仍重要。
每张画册图仅解释画面可辨认的结构或流程;图中的配置不是固定交付清单。
资料封面把机器人放在笼列通道中,说明它需要稳定地面、可通行宽度和转弯区域。画面不证明具体传感器配置。
按项目核对:先核对通道几何、地面和充电位置。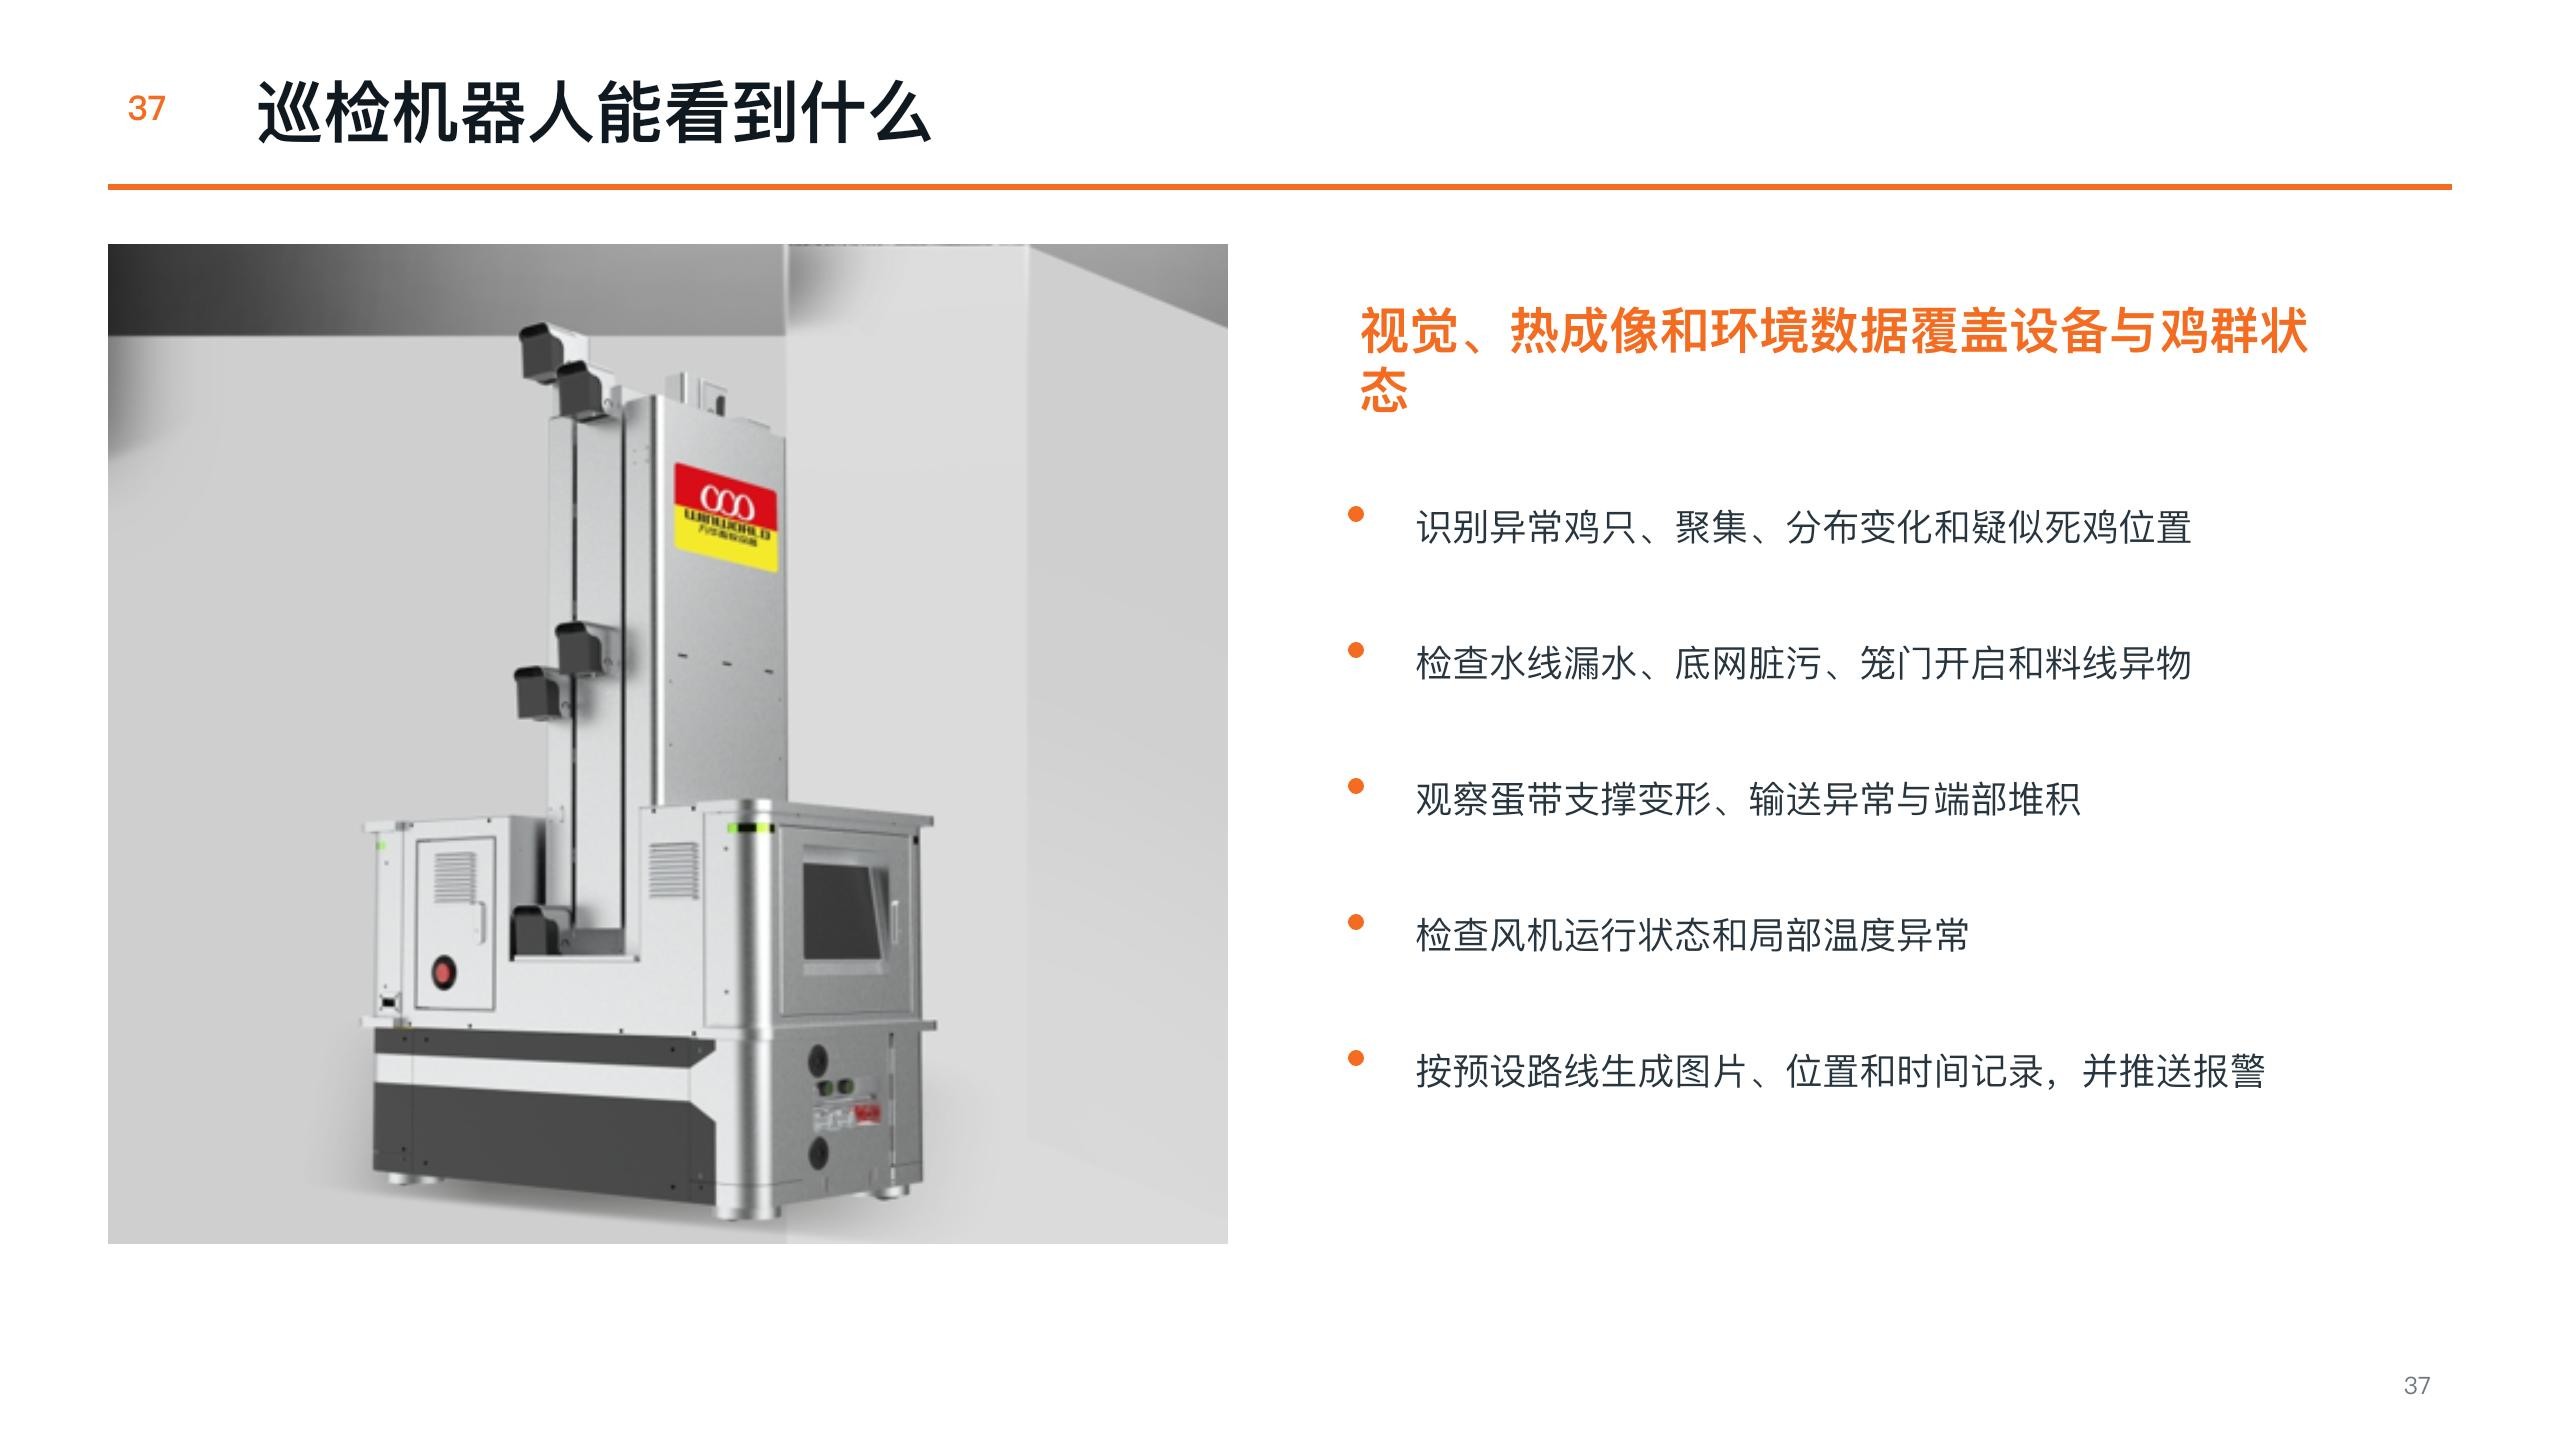
资料的单机图与场景图外形不同,应作为另一配置示例看待。视觉、热成像或环境传感器须在采购清单中逐项确认。
按项目核对:确定巡检任务、传感器、续航和通信方式。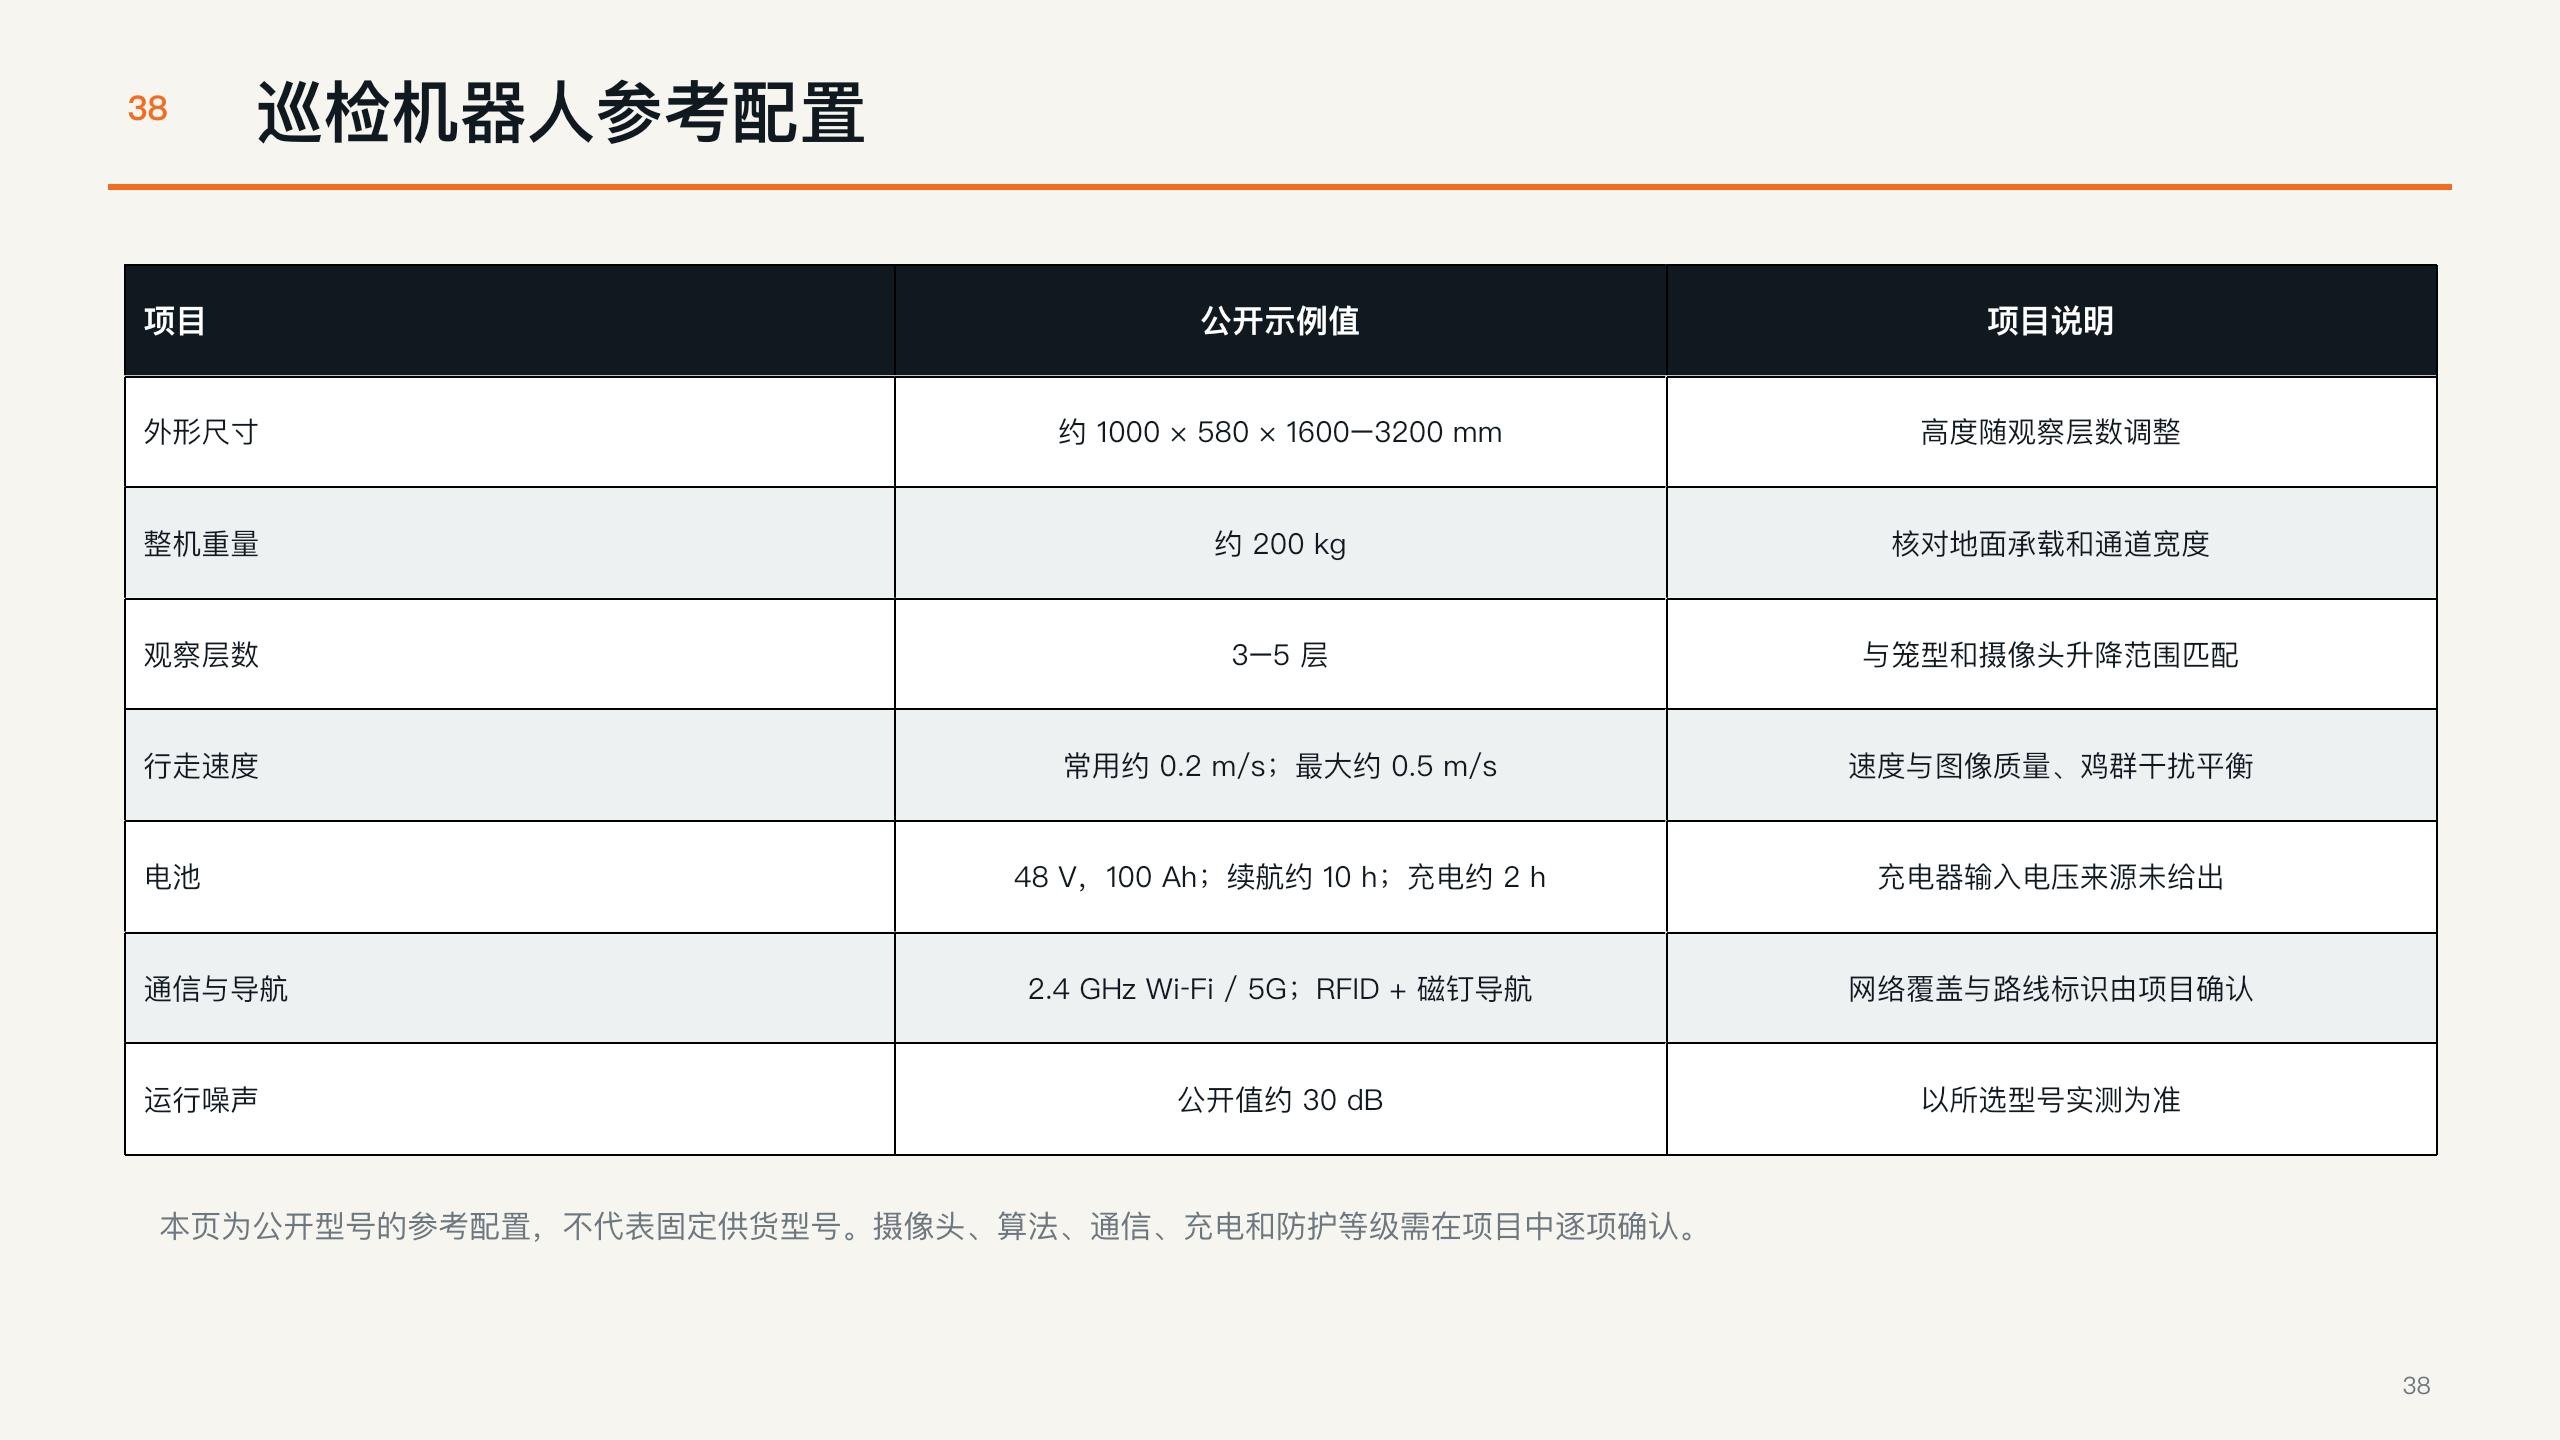
资料表列出设备参数的参考项。表中数值须按拟采购型号重新确认,不能把不同机器人示例的规格直接合并。
按项目核对:向供应商核对型号、软件、告警和维护范围。功能接口示意 · 非施工图
按通道和转角设置。
只配置已确认的观察任务。
异常信息交给值守人员。
数值来自产品画册参考配置。订购前须核对所选型号及当地适用要求。
| 项目 | 画册参考配置 | 项目核对重点 |
|---|---|---|
| Overall size | Approx. 1000 × 580 × 1600–3200 mm | Height depends on observation tiers |
| Unit weight | Approx. 200 kg | Check floor load and aisle width |
| Observation levels | 3–5 tiers | Match cage tiers and camera travel |
| Travel speed | Typically ~0.2 m/s; max ~0.5 m/s | Balance image quality and flock disturbance |
| Battery | 48 V, 100 Ah; ~10 h runtime; ~2 h charge | Charging input and model require confirmation |
| Communication / guidance | 2.4 GHz Wi-Fi or 5G; RFID + magnetic guidance | Check network coverage and route marking |
最终型号和供货范围以书面技术清单为准。
数值来自产品画册参考配置。订购前须核对所选型号及当地适用要求。
请查看上方关联设备,并在询盘中说明目标自动化范围。最终组合以技术清单为准。
通道宽度、地面和充电位置;传感器、通信、续航和软件;告警责任人及人工复核流程
最终型号和供货范围以书面技术清单为准。